打造面向复杂工业场景的工业决策超脑

推动工业系统从“智能执行”迈向“自主决策”

连接上层系统与现场执行,破解跨系统、跨设备、跨工序协同难题,推动工业自主迭代。

商务合作

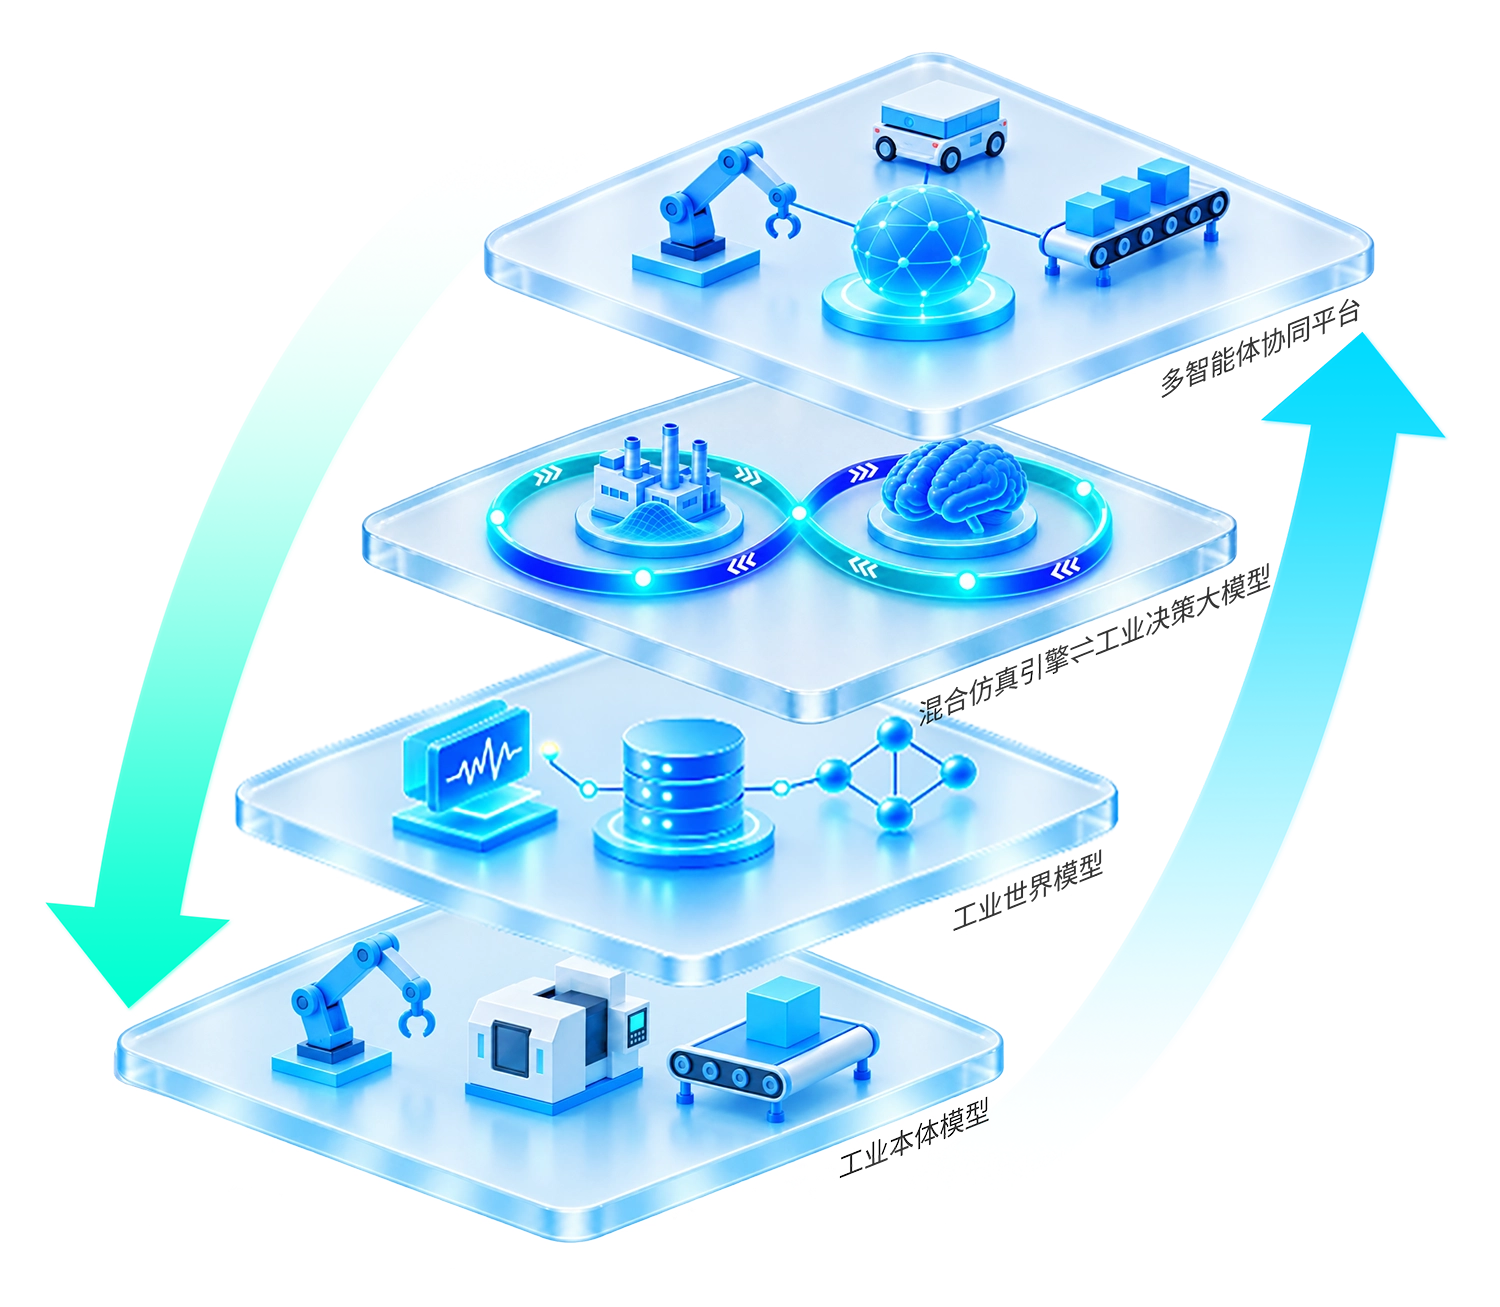
云 - 边 - 端协同的 AI 原生决策操作系统

工业决策超脑:
连接上层业务系统与底层执行的决策中枢

将真实生产要素映射到统一的数字空间,
贯通感知、仿真推演、决策执行、与数据回传,
让工业系统从经验驱动、被动响应,
走向全局协同、持续优化与自主决策。

  • 数据上行数据上行
  • 指令下行指令下行
  • 实时反馈
  • 持续迭代
工业世界模型、多模态感知融合、混合仿真引擎、工业决策大脑与多智能体协同决策平台

连接工业全链路的智能中枢

一套统一的基础模型,完整读懂工厂全链路业务,自上而下统筹从经营战略到产线执行的全部决策,帮企业实现全局最优的资源配置。

微观 | 执行决策层

具身协同决策 · 工艺参数优化 · 质量控制

位于底层,支持分钟、小时级实时调控,实现设备排班、工艺参数、质量管控的动态自主优化。

中观 | 运营决策层

排产调度 · 物料采购 · 库存策略

居于中层,以日、周为调度周期,统筹生产排程、物料采购与库存优化,核心目标为产销存全局协同最优。

宏观 | 战略决策层

供应链布局 · 产能规划 · 投资决策

处于顶层,面向季度至年成长周期,承接产能规划、供应链布局等重大议题,支撑跨场景、跨工厂协同闭环决策。
80%+离散制造共性需求覆盖
80%通用约束组件复用率
70%+实施人力成本降幅
1-2周最快交付周期

汽车客户案例

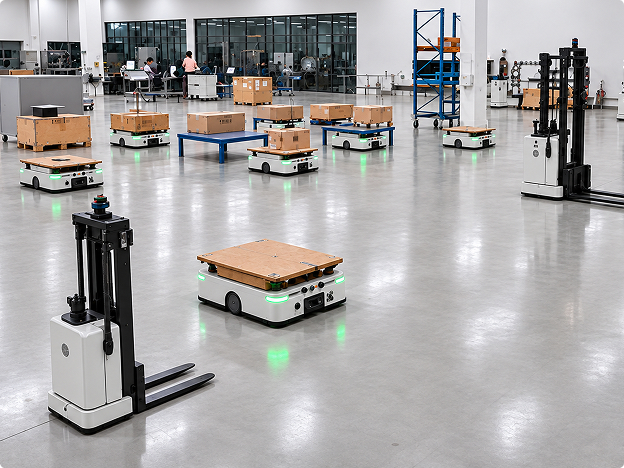
跨机型物流机器人协同调度 | 整车厂智能物流解决方案

  • 解决多机器人死锁、路径冲突、调试周期长等痛点
  • 支持跨品牌、多机型混合调度,兼容国际 VDA5050 协议
  • 支持仿真推演、可视化监控,拖拽编排任务
94%
完成率
99%
通过率
2000+
日执行任务
整车厂智能物流机器人协同作业

汽车客户案例

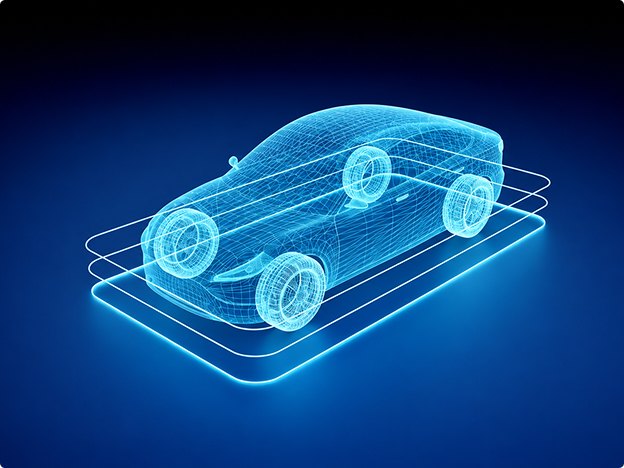
工业 AI 噪声检测 | 汽车转向零部件质检解决方案

  • 针对零部件噪声检测人工判定主观、标准难以统一的行业痛点
  • 通过深度学习声学模型固化专家听音经验,实现质量判定标准化
  • 以智能质检为切入点,沉淀现场能力,支撑工业决策超脑搭建
5
倍
人工校验效率
10
%
误检率
汽车转向零部件声学质检数字模型

汽车客户案例

跨机型物流机器人协同调度 | 整车厂智能物流解决方案

  • 解决多机器人死锁、路径冲突、调试周期长等痛点
  • 支持跨品牌、多机型混合调度,兼容国际 VDA5050 协议
  • 支持仿真推演、可视化监控,拖拽编排任务
94
%
完成率
99
%
通过率
2000
+
日执行任务
整车厂物流机器人现场

北大信研院孵化,依托南京大学前沿科研力量

既懂工业又懂 AI 的复合型团队

汇聚复杂系统管理、运筹优化、控制科学、人工智能、机器人、工业工程和数字化制造等领域人才,具备从底层算法研发、模型训练、系统架构设计到工业现场交付的全链路能力。
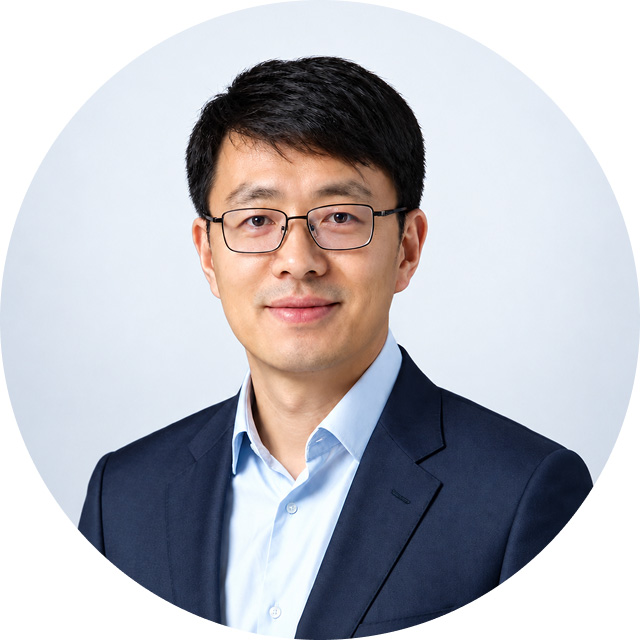
彭一杰

彭一杰 创始人 & 首席科学家

  • 南京大学至诚特聘教授,工程管理学院智能系统管理系主任,复杂系统管理研究院院长;北大信息技术高等研究院多智能体与工业智能实验室主任。
  • 国家杰出青年科学基金获得者(2023 年)。
  • 在人工智能与管理科学交叉领域发表顶会顶刊论文百余篇,曾获国际仿真领域顶级奖项 INFORMS Outstanding Simulation Publication Award,是该奖项设立以来首位以中国大陆高校为第一单位的获奖学者。
张诚

张诚

联合创始人 & CEO

北京大学工学院博士,深耕工业决策与复杂系统优化近 20 年,曾任施达优 CTO、北大光华研究员,具备算法研发至规模交付的全链路经验。
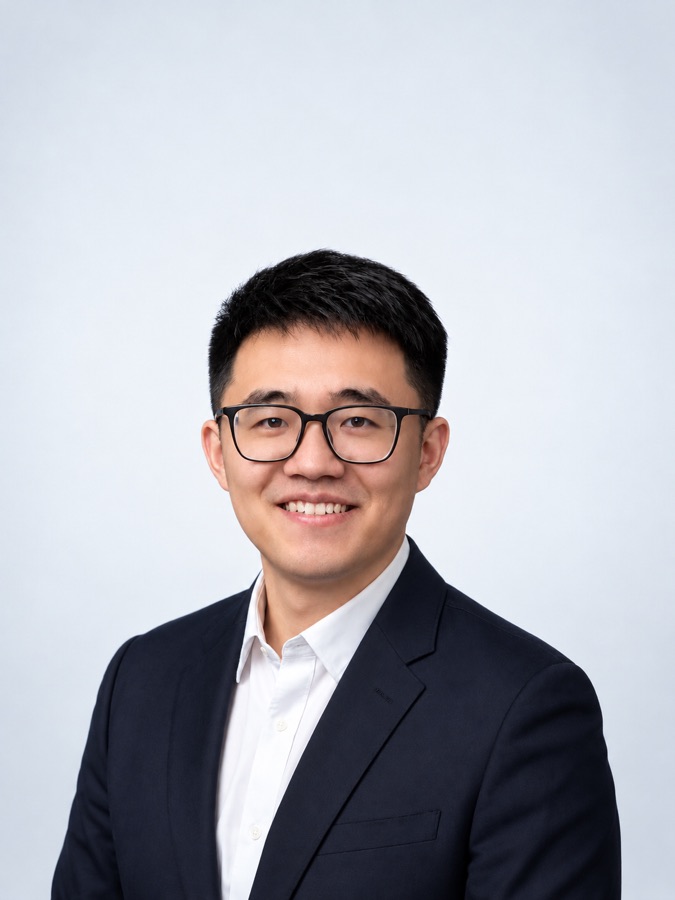
张诚

张诚

联合创始人 & CTO

复旦智能机器人博士,北大博士后,聚焦具身智能与工业世界模型,成果 OVLR 入选机器学习顶会 ICML 2026,致力于以算法创新重塑工业智能决策范式。
罗强

罗强

联合创始人 & CPO

前阿里达摩院机器人资深专家、北大工程管理硕士,20 年智能制造经验,曾任职现代摩比斯、博世,推动 AI 技术转化为可规模复制的工业智能解决方案。
周鹏程

周鹏程

联合创始人 & COO

北京大学工程管理硕士,拥有 20 余年工业数字化与智能制造经验,曾任飞利浦、许继电气核心系统负责人,擅长工业 AI 产品研发与规模化交付。

带着您的生产痛点,来和我们聊聊。

从具体场景出发,探索 AI 为制造带来的改变

© 2026 OmniBase AI